古典制御や最適制御について書いたが、この辺までは大学の教養課程で、大学専門課程や大学院あるいは社会人になると、現代の制御方法についてはもっといろいろ出てくる。
■ロバスト制御・・・H∞制御、μ設計、Sliding Mode(モデル誤差や外乱があっても安定させる)
■非線形制御・・・Feedback Linearization、Backstepping、Sliding Mode、非線形MPC(非線形をそのまま使う)
■予測制御・・・MPC、NMPC(未来を予測して先回りして操作する)
■学習制御・・・RL、Residual RL、ILC、NN制御、データ駆動制御(経験・データから制御側を改善する)
これらはそれぞれ排他的な分類ではない。
例えば、
Sliding Mode Control → 非線形制御でもあり、ロバスト制御でもある
Robust MPC → 予測制御+ロバスト制御
Adaptive MPC → 適応制御+予測制御
Residual RL + LQR → 最適制御+学習制御
Nonlinear MPC → 非線形制御+予測制御
となる。
従って、制御理論の「進化」を簡単に言うと、
古典制御 → 現代制御(最適・ロバスト・非線形・予測) → 学習制御
という大分類のほうが本質的かもしれない。
今の竿燈シミュレータ(ver.0.7)ではPID → LQR → Adaptiveまで既に取り込んでいるので、「古典制御から現代制御へ進んでいる途中」と言える。
これを、さらに MPC → Residual RL まで進めれば、制御工学の歴史を一つの竿燈モデルでほぼ俯瞰できるかもしれない。
(リタイア爺さんにはちょっと荷が重い)
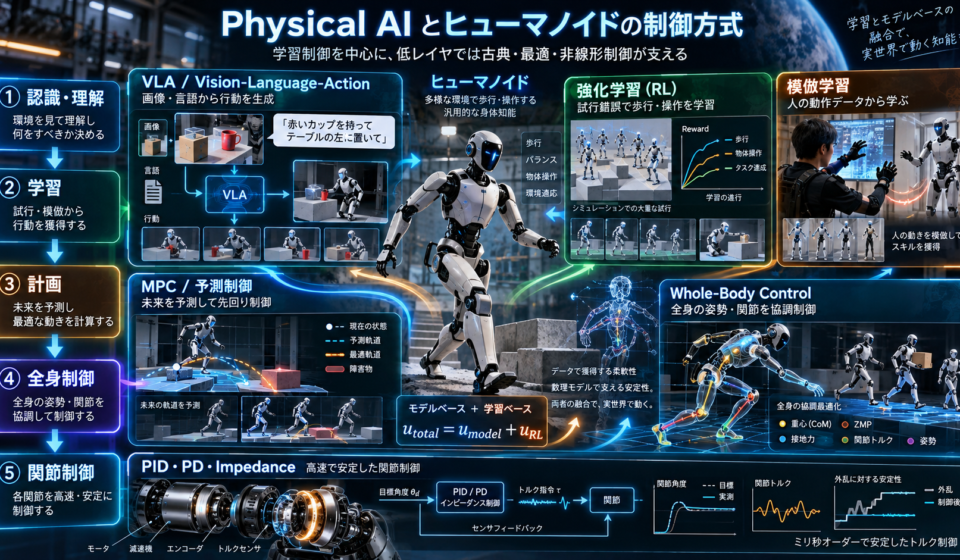
最近話題のPhysical AI、特にヒューマノイド・ロボットで多いのは、分類すると 「学習制御」が中心。ただし実機を動かす最下層は古典制御・最適制御・非線形制御が支えている、という多層構造になっている。
この下層部は1980、90年代に既に確立できていたように思うが、上層の「学習制御」はCPU、メモリの制約で実現できなかった。
主要な企業の戦略は簡単にいうと、
NVIDIA・・・ロボット学習の主要方式として 強化学習(RL)と模倣学習(IL)を明示している。
Google DeepMind・・・さらに VLA(Vision-Language-Action) を使って画像・言語からロボットのActionを生成する方向へ進んでいる。(Gemini Robotics 2は、VLAからヒューマノイドの全身制御まで扱う構成)
ここで重要なのはRLやVLAだけでモータを直接駆動しているわけではないことで、典型的なPhysical AIでは、
カメラ・LiDAR・力覚・関節センサ
↓
VLM / VLA
「何をすべきか?」
↓
Task / Motion Planning
「どう動けばよいか?」
↓
RL / Imitation Learning
learned policy
↓
MPC / Whole-Body Control
「各関節をどう動かすか?」
↓
Impedance / PD / PID
↓
モーター・アクチュエータ
GoogleのGemini Robotics On-Device 2も、入力として画像・テキスト・ロボット自身の状態を取り、出力として数値のRobot Actionを生成するVLAだ。つまり、
(Vision, Language, Robot State) → Action
という巨大な学習済み制御ポリシーになっているようだ。(巨大な資金力があるからこそ実験できるのだろうな)
つまりPhysical AIは、AIが古典制御を置き換えたのではなく、古典制御の上にAIを載せたと理解するのが正確なようだ。
竿燈シミュレータでこれをテーマにするとなると、
FEMという物理モデルを捨てず、PID/LQR/MPCを残したまま、その上にRLを載せる。
前から候補に考えていた Residual RL(残差強化学習:Residual Reinforcement Learning) は、現在のPhysical AIの方向性とかなり一致することになる。
つまり、基本的には物理モデルで制御し、モデルで表現しきれない部分だけAIに学習させるという構成が良いのではないか?
Tesla/Unitree/NVIDIA/Google型のPhysical AI制御スタックと「竿燈sim」を横に並べて比較すると(笑)、今後どこを実装すればPhysical AIになるのかが明確になる・・・予定。
うーん、30年遅く生まれたかった。(泣)
アイキャッチ画像をChatGPTに作らせたらこんな感じ。”それらしいこと”を作らせるにはGenAIはとても便利だ。