雑感 ネット上の脅威
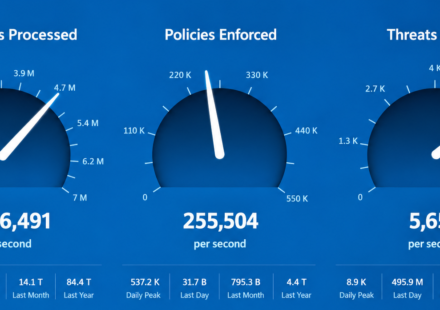
アイキャッチ画像は、わかる人にはわかる某有名SaaSの全体俯瞰(?)メータで、全体稼働状況・グローバル処理量を示している。左から、 SaaSクラウドが処理している通信トランザクション数 約 4,666,491 /秒 Sa…
続きを読む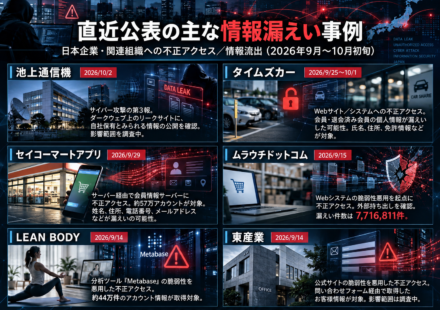
雑感 最近の情報漏洩事件
ここ数日日本企業の情報漏洩事件が続いている。とはいえ、事件は少し前に起きていて今発表している様だ。 先日のデジタル庁のハッキングで企業側も「赤信号、皆で渡れば・・・」「だってデジタル庁でさえ・・・」というわけだろう。 こ…
続きを読む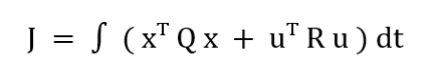
制御とは(2) ~LQR制御~
LQR制御(Linear Quadratic Regulator)とは、対象の運動を数式モデルで表し、傾きや振動を小さくしながら、操作量も無駄に大きくしない制御を数学的に求める手法で、もう少し硬く言えば、制御対象を線形シ…
続きを読む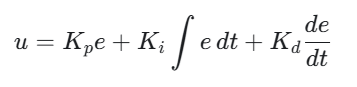
制御とは(1) ~PID制御~
竿燈シミュレータで計算に用いているのは、PID、LQR、Adaptive制御の3つ。学生時代に教わった最も基本的なPID制御は”古典制御”に分類される。 分類 代表的な制御方法 竿燈シミュレータと…
続きを読む
雑感 生成AIとHow to文化
生成AIについて語られる場では、どう使えばよいか、仕事にどう活用するか、良いプロンプトは何かといったHow to型の情報が非常に多い。書籍、講演会、研修、動画などでも、生成AIの便利な使い方、業務活用事例、プロンプト集と…
続きを読む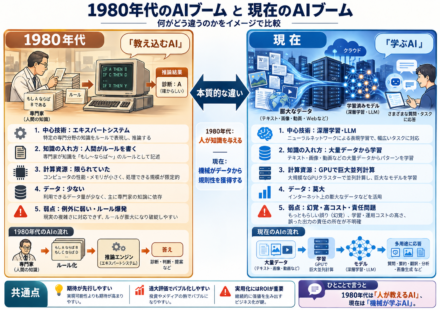
昔話(6) 就職後 1980年代(3)
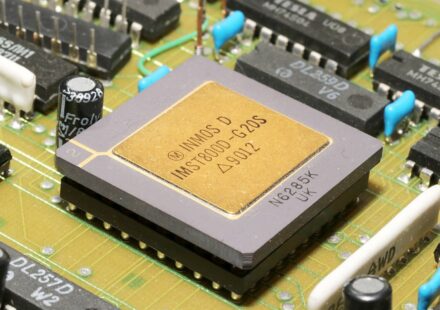
1980年代後半から、ある特殊な車両の自律走行を行うロボティクスの研究開発を続けていたが、その中心課題は2つあった。 (1)高速な演算による車両走行の制御 (2)画像処理を用いた前後方の視覚情報処理 最初のうちはPC-9…
続きを読む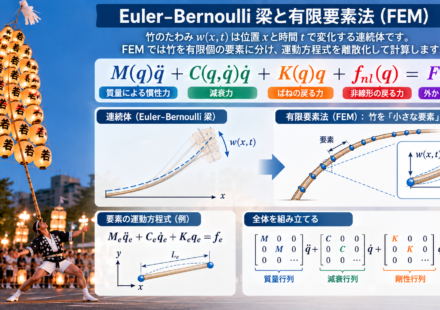
シミュレーションのための数学(4)
ここからは、高校での数学や物理では扱っていない領域になり、大学の理系の学部の機械工学や材料工学や建築の分野の領域になる。 FEM(有限要素法)やEuler–Bernoulli 梁(オイラー・ベルヌーイ梁)についてはどこか…
続きを読む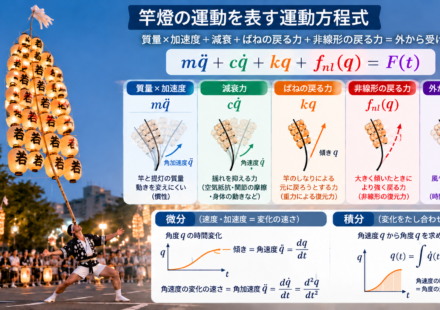
シミュレーションのための数学(3)
竿燈の竹竿のFEMは M q̈ + C q̇ + K q + fₙₗ(q) = f(t) とモデル化してみた。(このモデルで、竿燈のイメージを作ってみてくれとChatGPTに送ったら、アイキャッチ画像を作ってくれた。背景 […]
続きを読む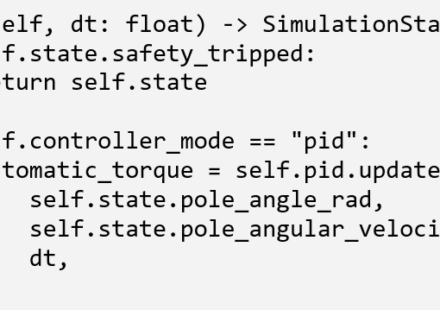
シミュレーションのための数学(2)
前回は教科書的なことを書いたが、メールをくれた高校生が知りたいのはここから先だろうと思う。 竿燈シミュレータの実装では、シミュレーション全体を 1 ステップ進める関数に dt が渡される。dt は「今回、何秒進めるか」だ…
続きを読む