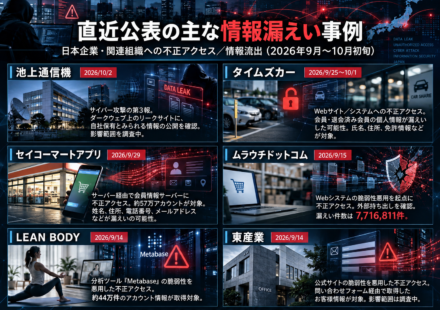
雑感 最近の情報漏洩事件
ここ数日日本企業の情報漏洩事件が続いている。とはいえ、事件は少し前に起きていて今発表している様だ。 先日のデジタル庁のハッキングで企業側も「赤信号、皆で渡れば・・・」「だってデジタル庁でさえ・・・」というわけだろう。 こ…
続きを読む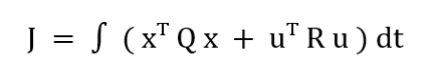
制御とは(2) ~LQR制御~
LQR制御(Linear Quadratic Regulator)とは、対象の運動を数式モデルで表し、傾きや振動を小さくしながら、操作量も無駄に大きくしない制御を数学的に求める手法で、もう少し硬く言えば、制御対象を線形シ…
続きを読む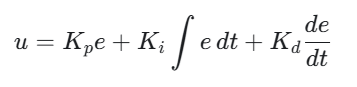
制御とは(1) ~PID制御~
竿燈シミュレータで計算に用いているのは、PID、LQR、Adaptive制御の3つ。学生時代に教わった最も基本的なPID制御は”古典制御”に分類される。 分類 代表的な制御方法 竿燈シミュレータと…
続きを読む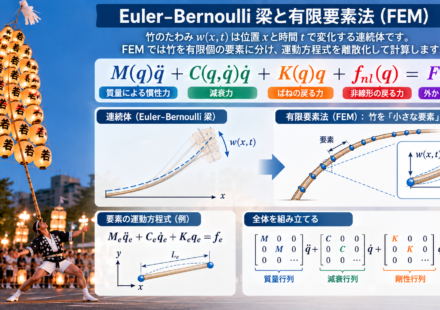
シミュレーションのための数学(4)
ここからは、高校での数学や物理では扱っていない領域になり、大学の理系の学部の機械工学や材料工学や建築の分野の領域になる。 FEM(有限要素法)やEuler–Bernoulli 梁(オイラー・ベルヌーイ梁)についてはどこか…
続きを読む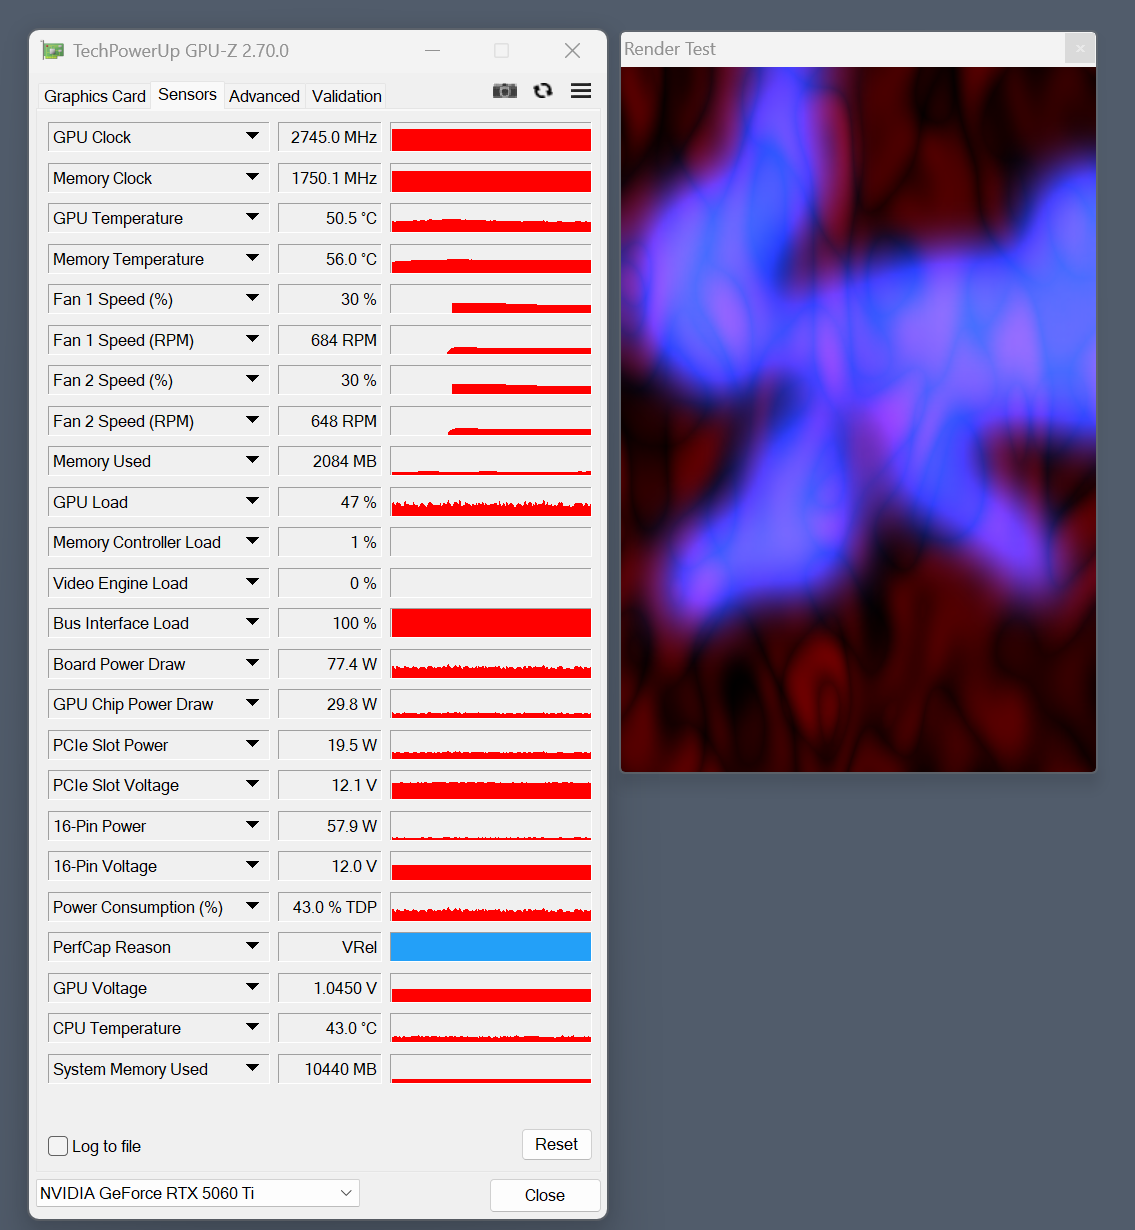
Windows11Proの26H2の不具合
RTX5060Ti(16GB)を使っているが、昨日Windows11Proを25H2から26H2にした後、特にGPUを使うアプリを使っていない状態でもGPUの3つ(制御的には2+1)のFanが大体64%ぐらいで常に回って […]
続きを読む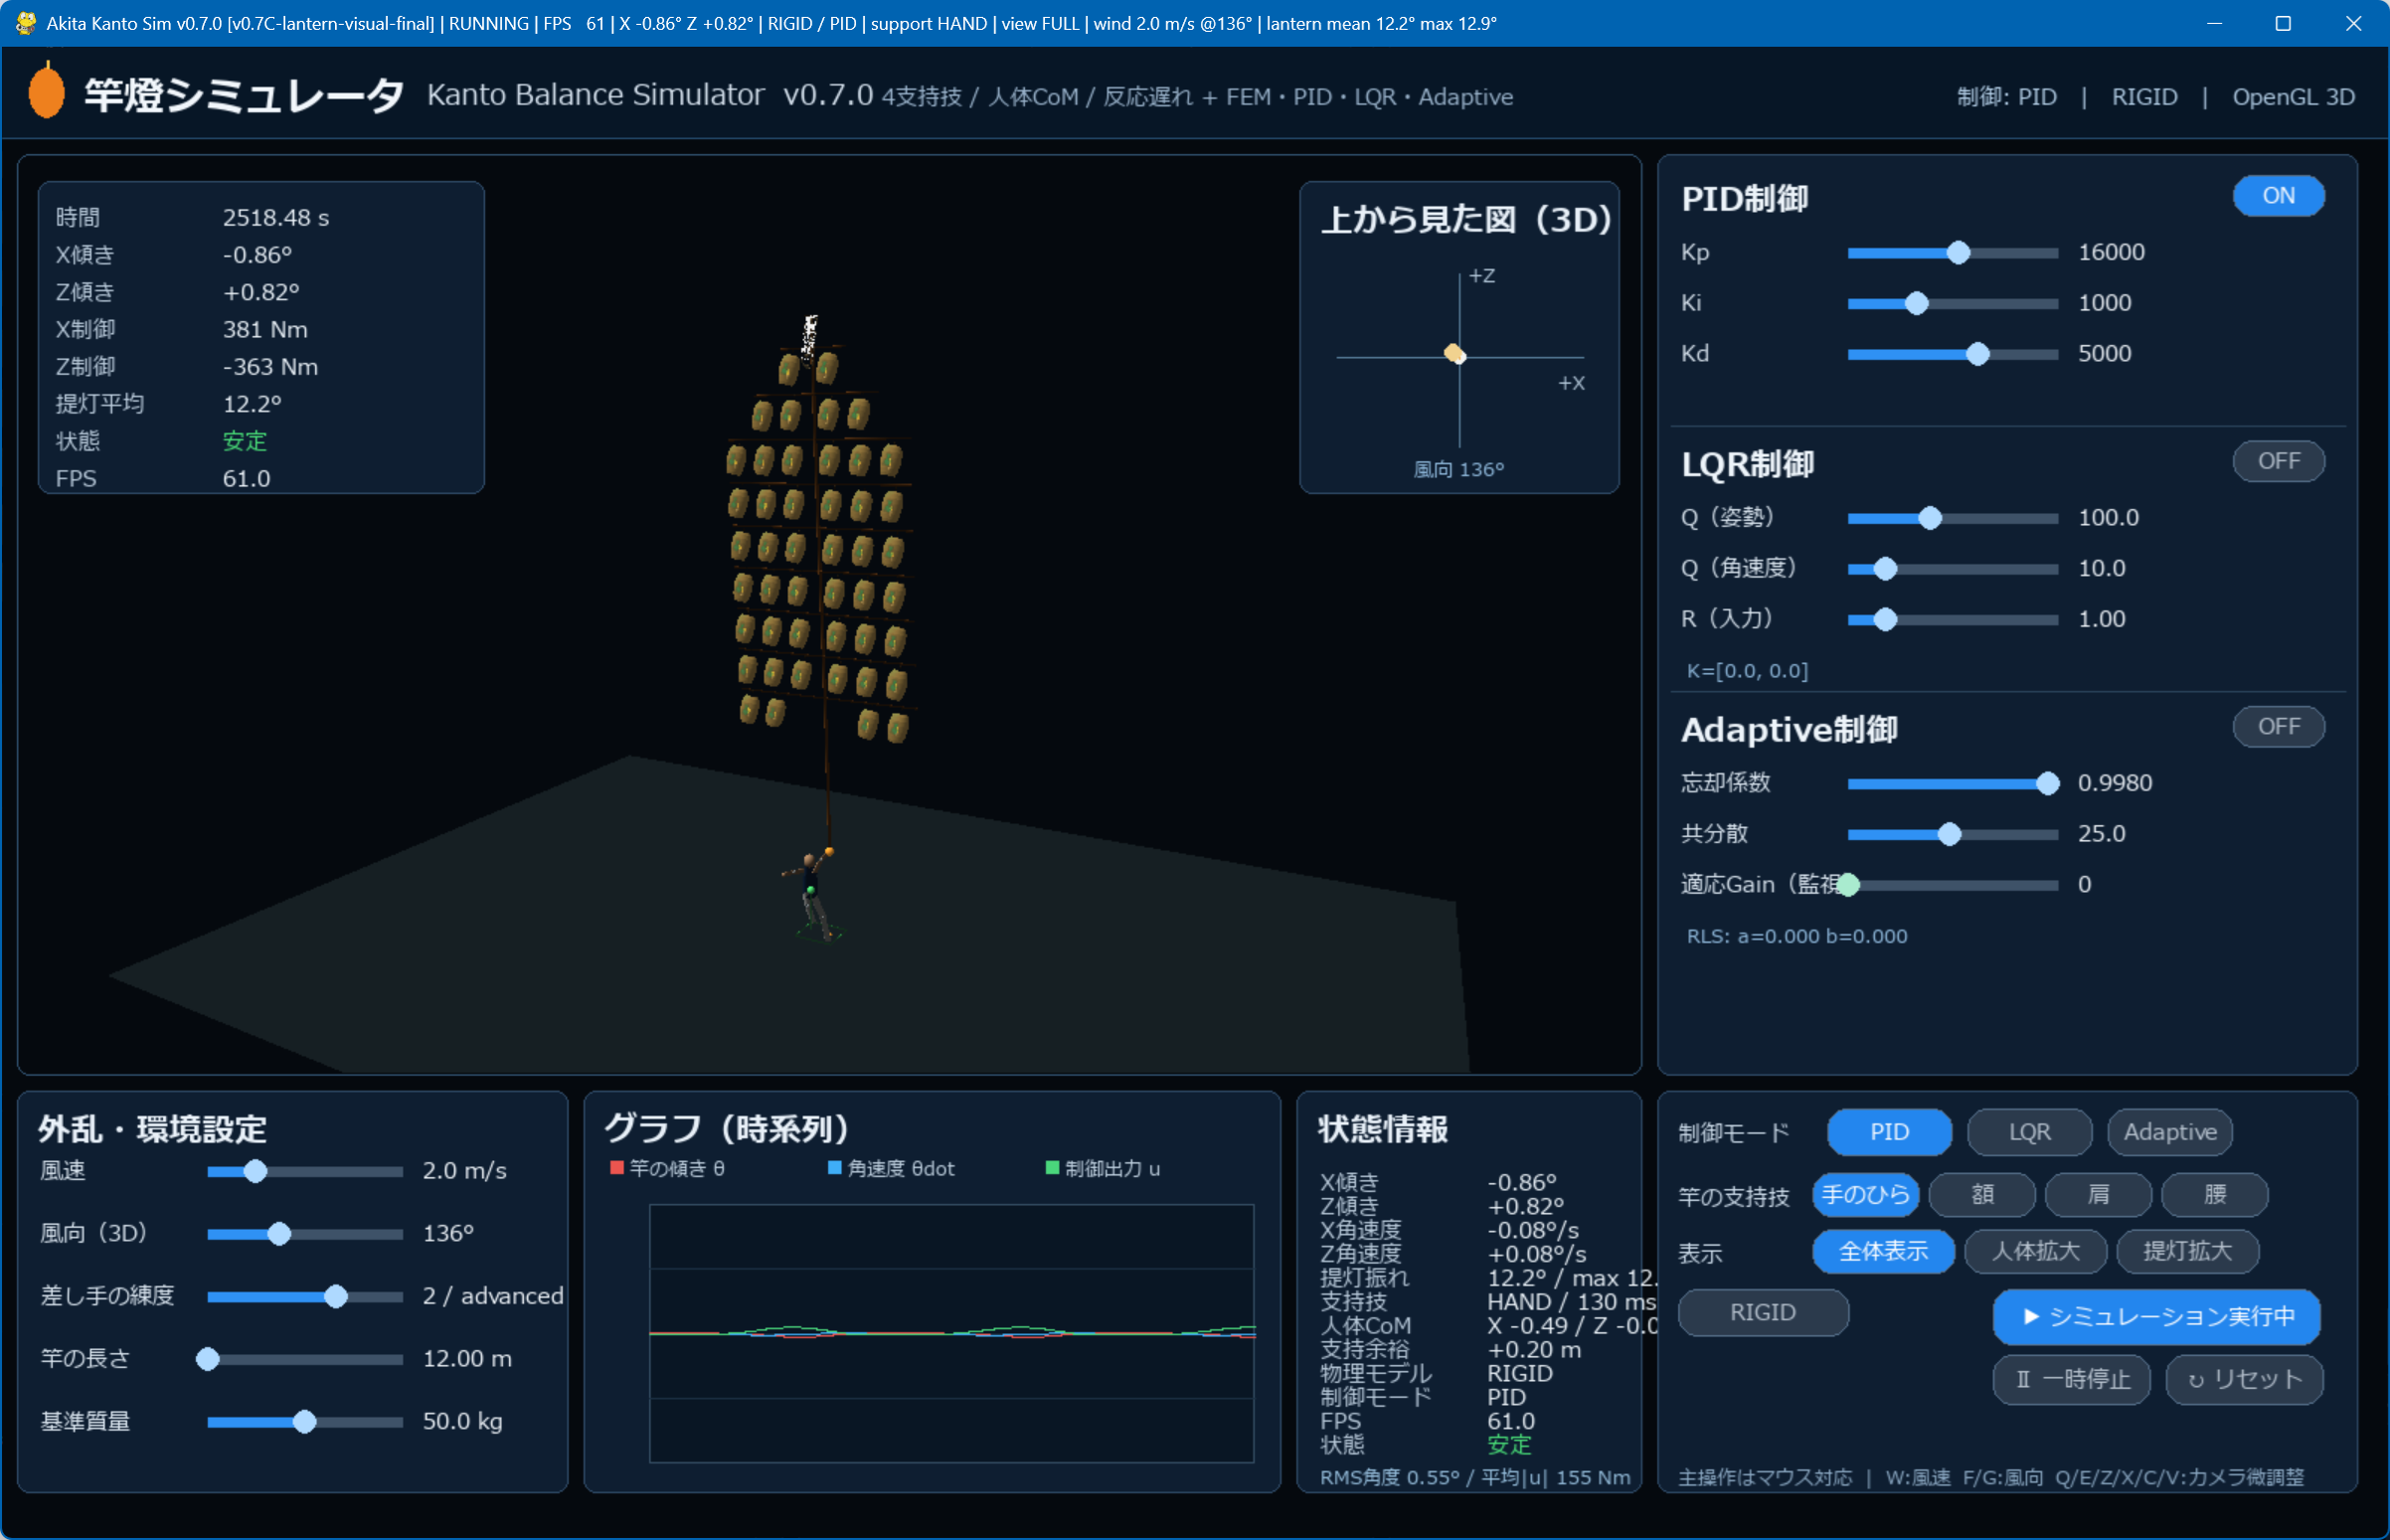
竿燈シミュレータ(6) 一旦区切り(ver.0.7)
こんな感じで一旦区切り。短い動画。 シミュレータ全体、手で演技 腰で演技 継竹3本 人体拡大(掌で演技) 人体拡大(肩で演技) 提灯拡大1 提灯拡大2
続きを読む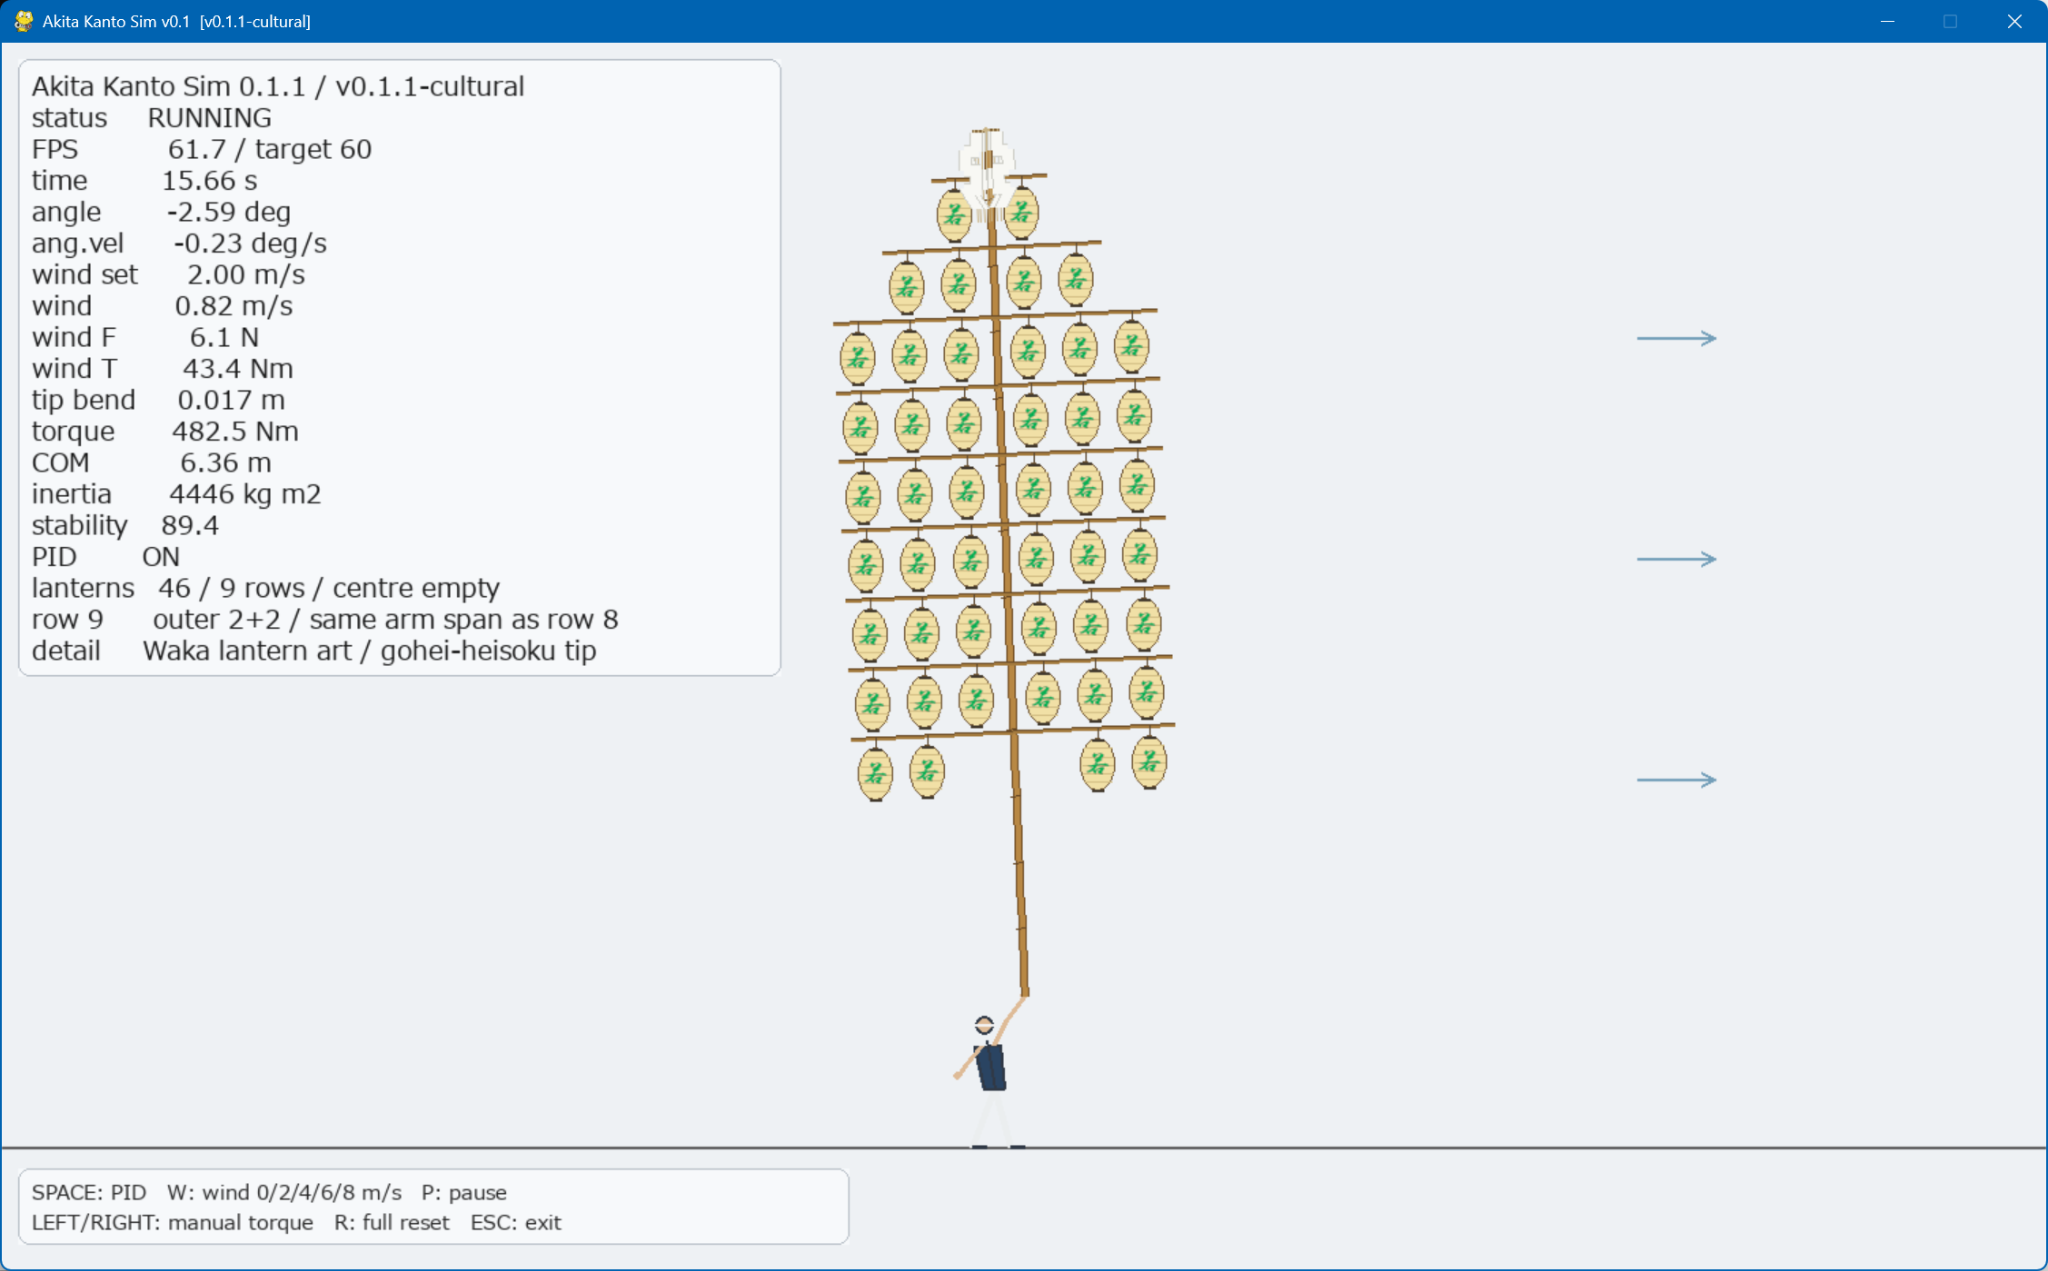
竿燈シミュレータ(5) シミュレーションのグラフィック化
シミュレーションのグラフィック化は各物理モデルを考えるよりも難しい印象。 最初2D版で試してみた。竿の角度、撓り、46個の配置、PID応答、安全停止を短い開発周期で確認できることを優先した。物理が固まる前に3Dへ進むと、…
続きを読む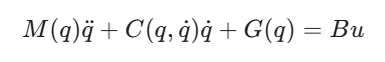
竿燈シミュレータ(4)
■制御方法定義 1.PID制御 最初の基準制御としてPIDを採用した。目標角を0 rad(鉛直)とし、角度誤差 e、積分、角速度相当の微分項から支持点トルクを生成する。調整が直感的で、剛体モデルからFEMモデルへ移行した…
続きを読む竿燈シミュレータ(3)
物理モデル定義はこんな感じで考えた。 ■座標系と状態量 3Dでは位置ベクトル p=[x,y,z]^T を用い、y軸を鉛直方向とする。竿の傾きは2方向の独立状態として扱い、画面上のPitch/Rollに対応する2軸の角度・…
続きを読む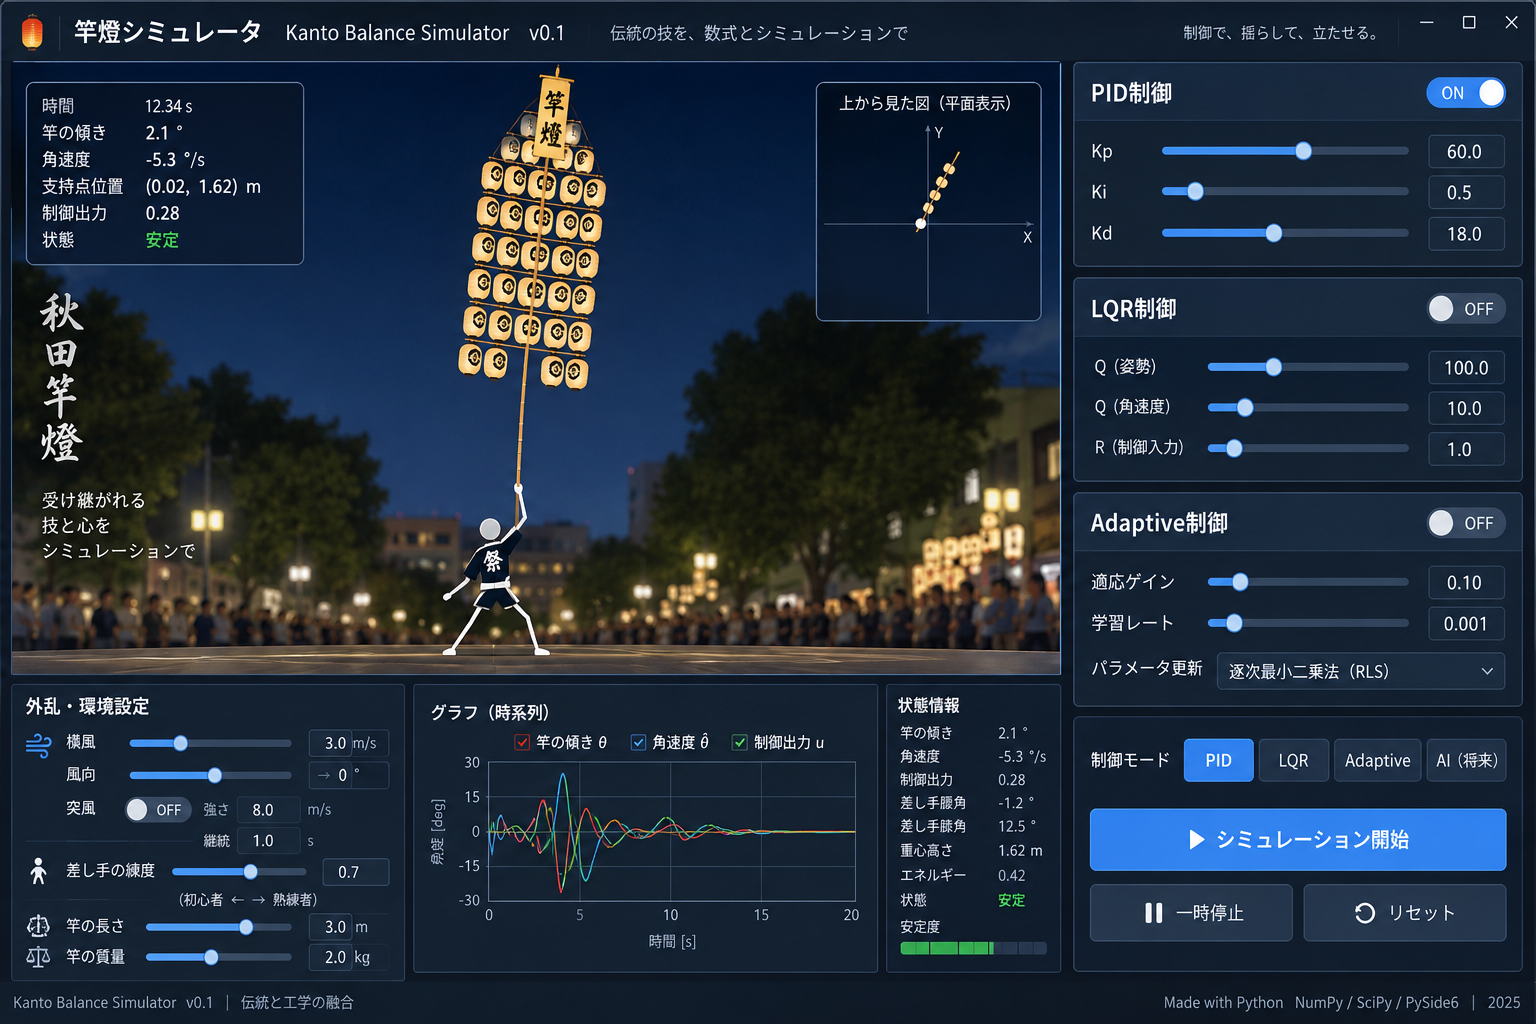
竿燈シミュレータ(1)
秋田市の超有名な竿燈祭り。今年も盛況だったようで何より。 そのうちあの妙技をロボットがやるのも時間の問題かもしれない。 そこで、これをシミュレーションしてみようかと。 しかし、竿燈を物理モデル化するとなかなか難しい。古典…
続きを読む