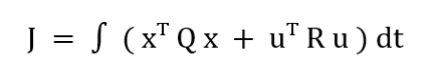
制御とは(2) ~LQR制御~
LQR制御(Linear Quadratic Regulator)とは、対象の運動を数式モデルで表し、傾きや振動を小さくしながら、操作量も無駄に大きくしない制御を数学的に求める手法で、もう少し硬く言えば、制御対象を線形シ…
続きを読む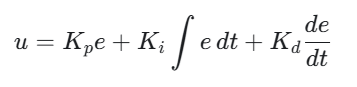
制御とは(1) ~PID制御~
竿燈シミュレータで計算に用いているのは、PID、LQR、Adaptive制御の3つ。学生時代に教わった最も基本的なPID制御は”古典制御”に分類される。 分類 代表的な制御方法 竿燈シミュレータと…
続きを読む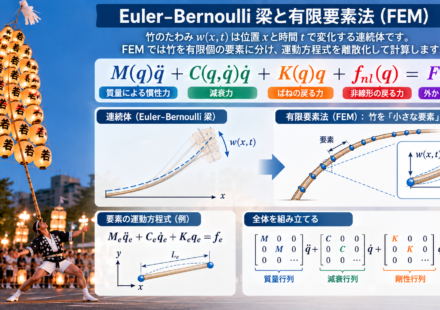
シミュレーションのための数学(4)
ここからは、高校での数学や物理では扱っていない領域になり、大学の理系の学部の機械工学や材料工学や建築の分野の領域になる。 FEM(有限要素法)やEuler–Bernoulli 梁(オイラー・ベルヌーイ梁)についてはどこか…
続きを読む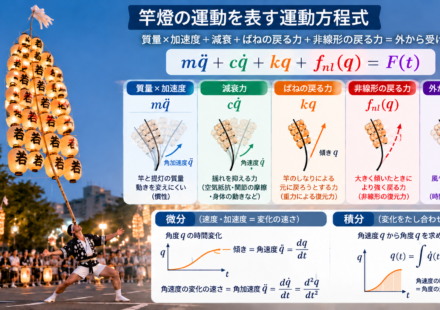
シミュレーションのための数学(3)
竿燈の竹竿のFEMは M q̈ + C q̇ + K q + fₙₗ(q) = f(t) とモデル化してみた。(このモデルで、竿燈のイメージを作ってみてくれとChatGPTに送ったら、アイキャッチ画像を作ってくれた。背景 […]
続きを読む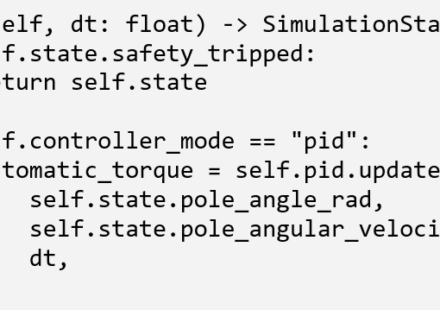
シミュレーションのための数学(2)
前回は教科書的なことを書いたが、メールをくれた高校生が知りたいのはここから先だろうと思う。 竿燈シミュレータの実装では、シミュレーション全体を 1 ステップ進める関数に dt が渡される。dt は「今回、何秒進めるか」だ…
続きを読む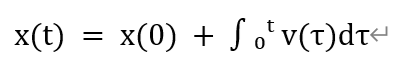
シミュレーションのための数学(1)
高校生(理系の進学希望らしい)からメールをもらった。(誰が見ているかわからないものだなぁ) 趣旨は、シミュレーションは非常に興味があるが、アナログな世界をデジタルで計算する基本的な手法について教えてほしい、とのこと。高校…
続きを読む