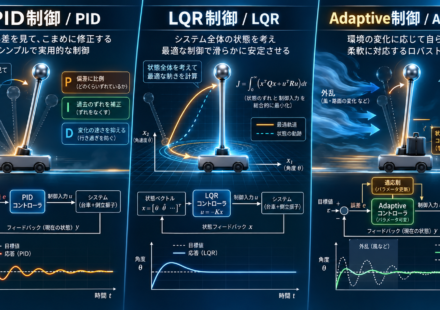
制御とは(4) ~Pythonで3方式を比較~
実際の竿燈FEMモデルではなく、「倒れやすい棒」を1自由度で表した骨格で制御器を差し替えながら同じplant_step()を使うと、制御方式の違いを比較できる。 ChatGPTに比較をイメージするアイキャッチ画像を作らせ…
続きを読む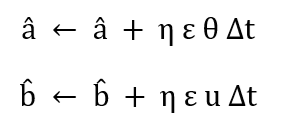
制御とは(3) ~Adaptive制御~
PIDやLQRは、一度パラメータを決めると、その設定で動き続けるのが基本。しかし実際の竿燈は、継竹、風、支え位置、竹の硬さなどによって動き方が変わる。Adaptive(適応)制御は、その変化を観測し、モデルや制御パラメー…
続きを読む