秋田市の超有名な竿燈祭り。今年も盛況だったようで何より。
そのうちあの妙技をロボットがやるのも時間の問題かもしれない。
そこで、これをシミュレーションしてみようかと。
しかし、竿燈を物理モデル化するとなかなか難しい。古典的な方法では、
単純に差し手+竿燈を2リンクとして
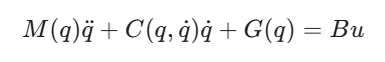 で計算する。
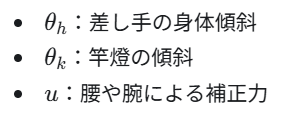
状態は、
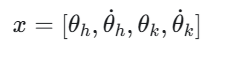 ここで、
 (いやぁ、WordPressは数式書けないのか・・・)
これに古典的なPID制御をかけると、
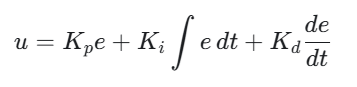 を入れる。
Kpを上げてやると、戻るのが速くなったが振動し始める・・・。Kdを上げると振動は収まる・・・。懐かしいPID調整。
これに現代風にLQR制御やAdaptive制御を適用したらどうなるか、などとscopeは膨らむ。
どんなモデルで竹竿を捉えるか、外乱要因(主に風)をどうするか、差し手の熟練度みたいなものをどうするか・・・あれこれパラメータは思い浮かぶ。
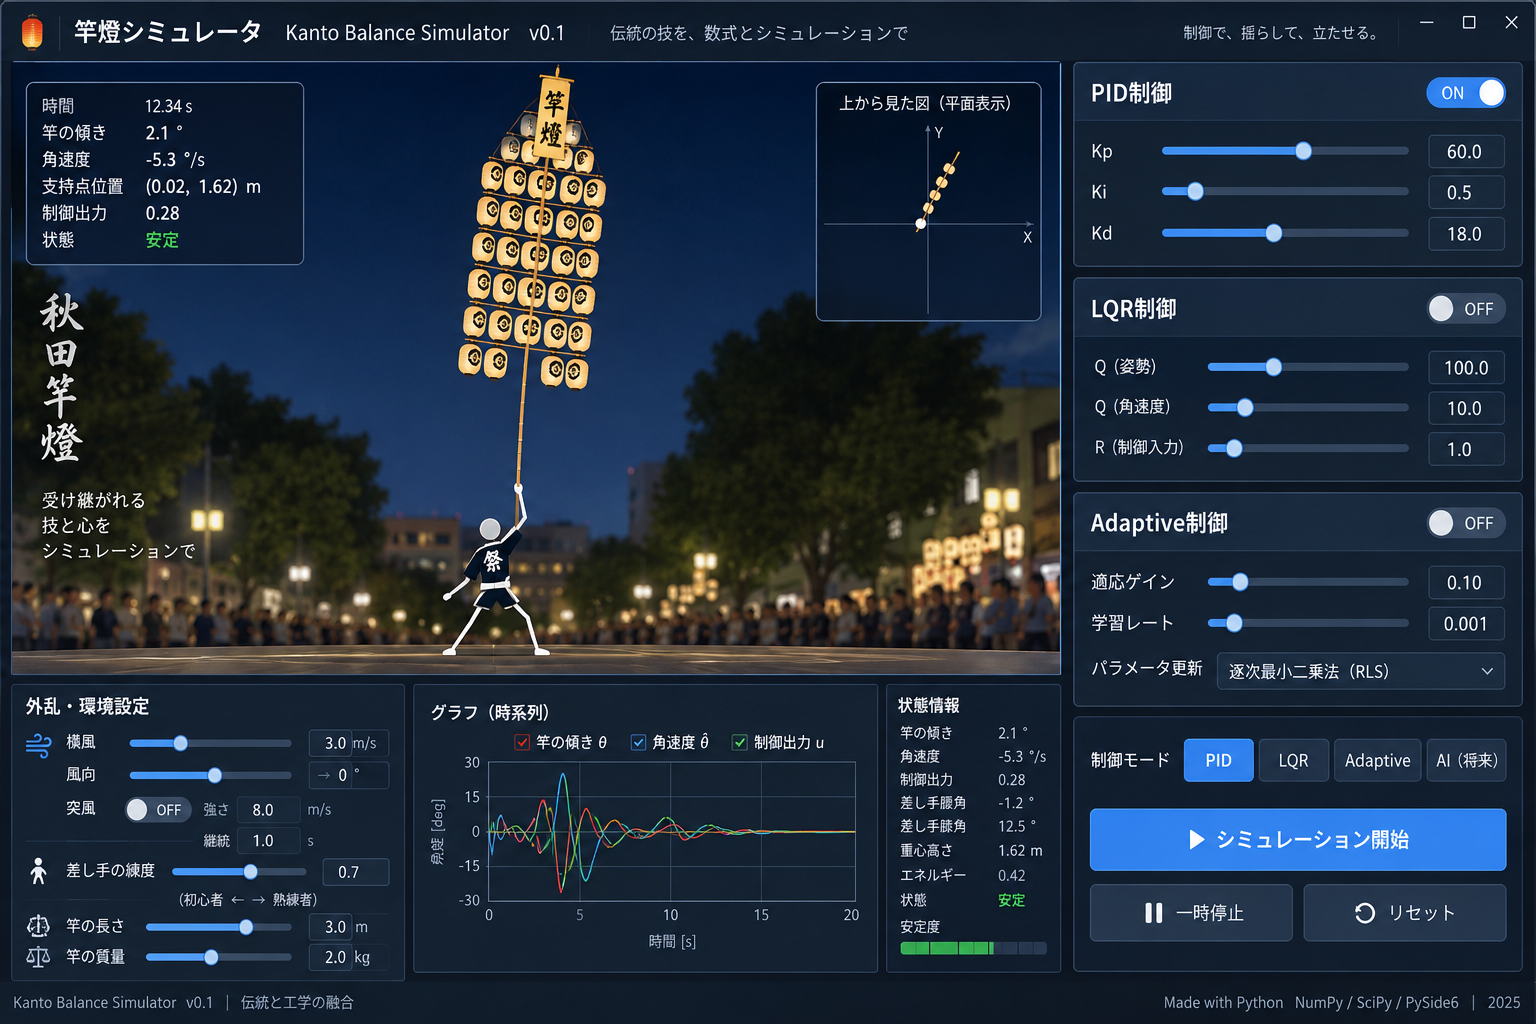
とりあえず、
- 横から見た2Dスティックフィギュア
- 剛体竿燈
- 1平面の倒立振り子
- PID
- Kp/Ki/Kdスライダー
- 横風
- Start / Stop / Reset
- θ・角速度・制御量のリアルタイムグラフ
で、シミュレータを作ってみよう。
ChatGPTに画面イメージを作らせたらこんなのが出てきた。
 さて、どうなることやら。