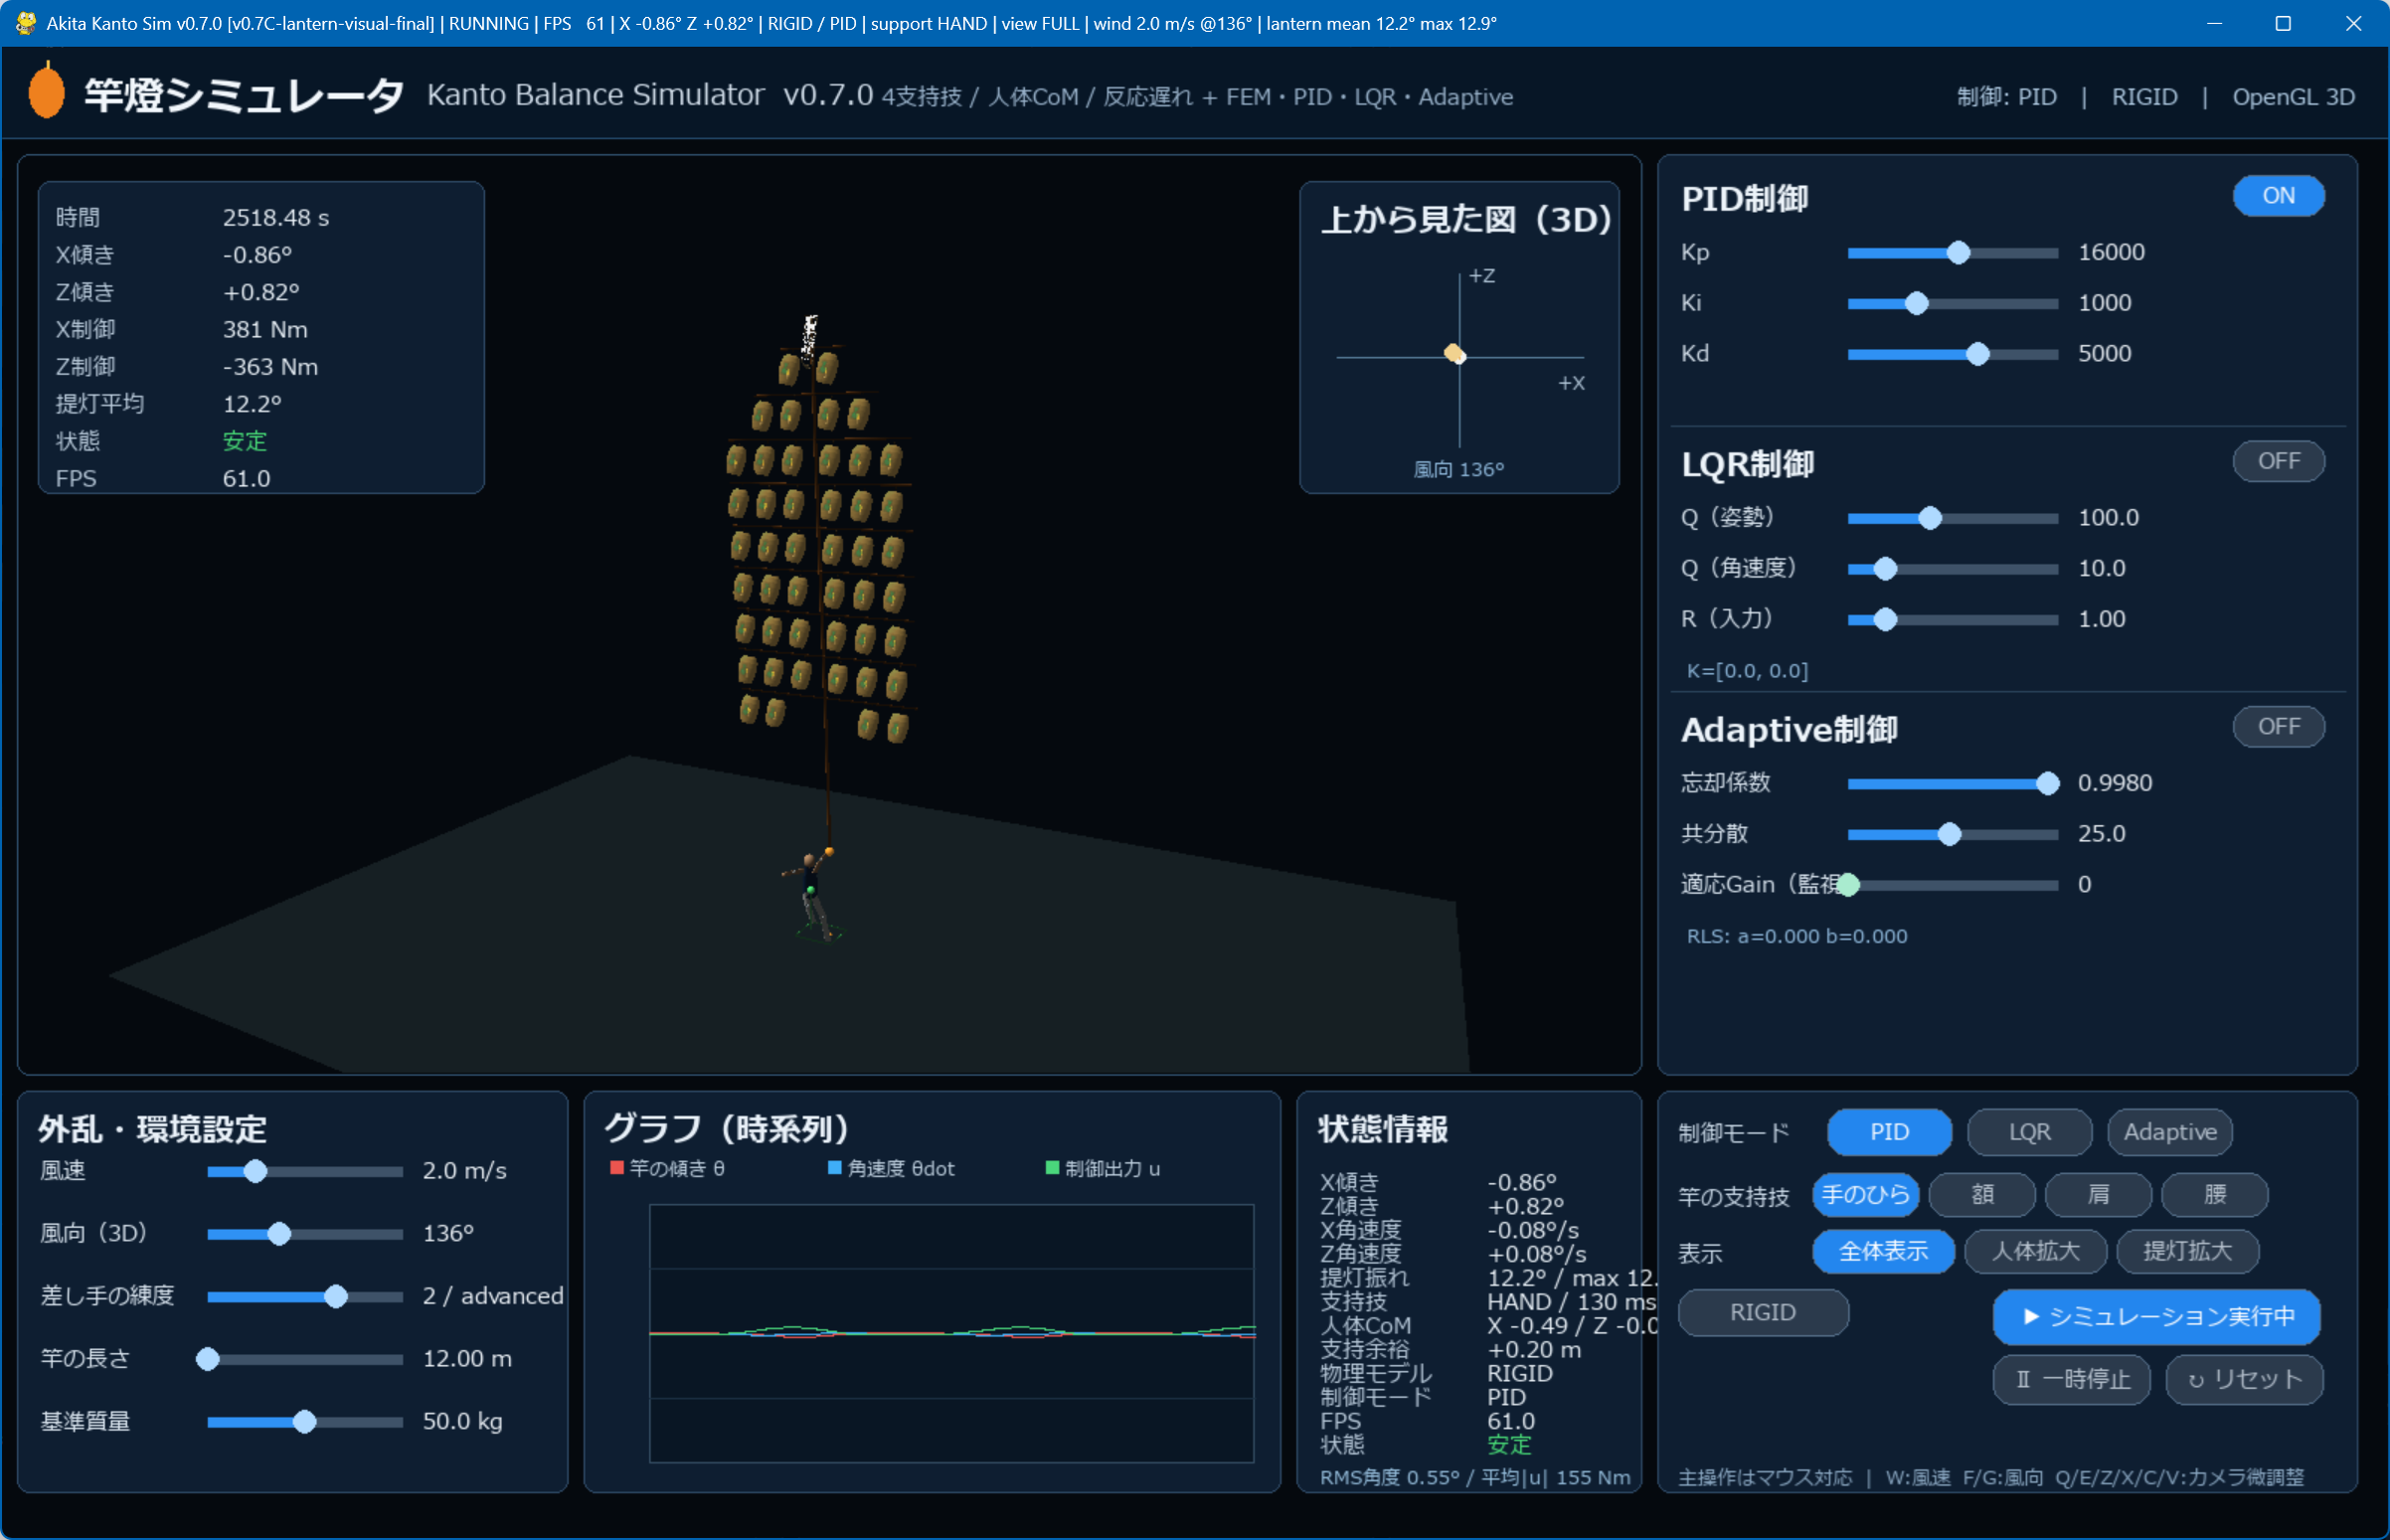
竿燈シミュレータ(6) 一旦区切り(ver.0.7)
こんな感じで一旦区切り。短い動画。 シミュレータ全体、手で演技 腰で演技 継竹3本 人体拡大(掌で演技) 人体拡大(肩で演技) 提灯拡大1 提灯拡大2
続きを読む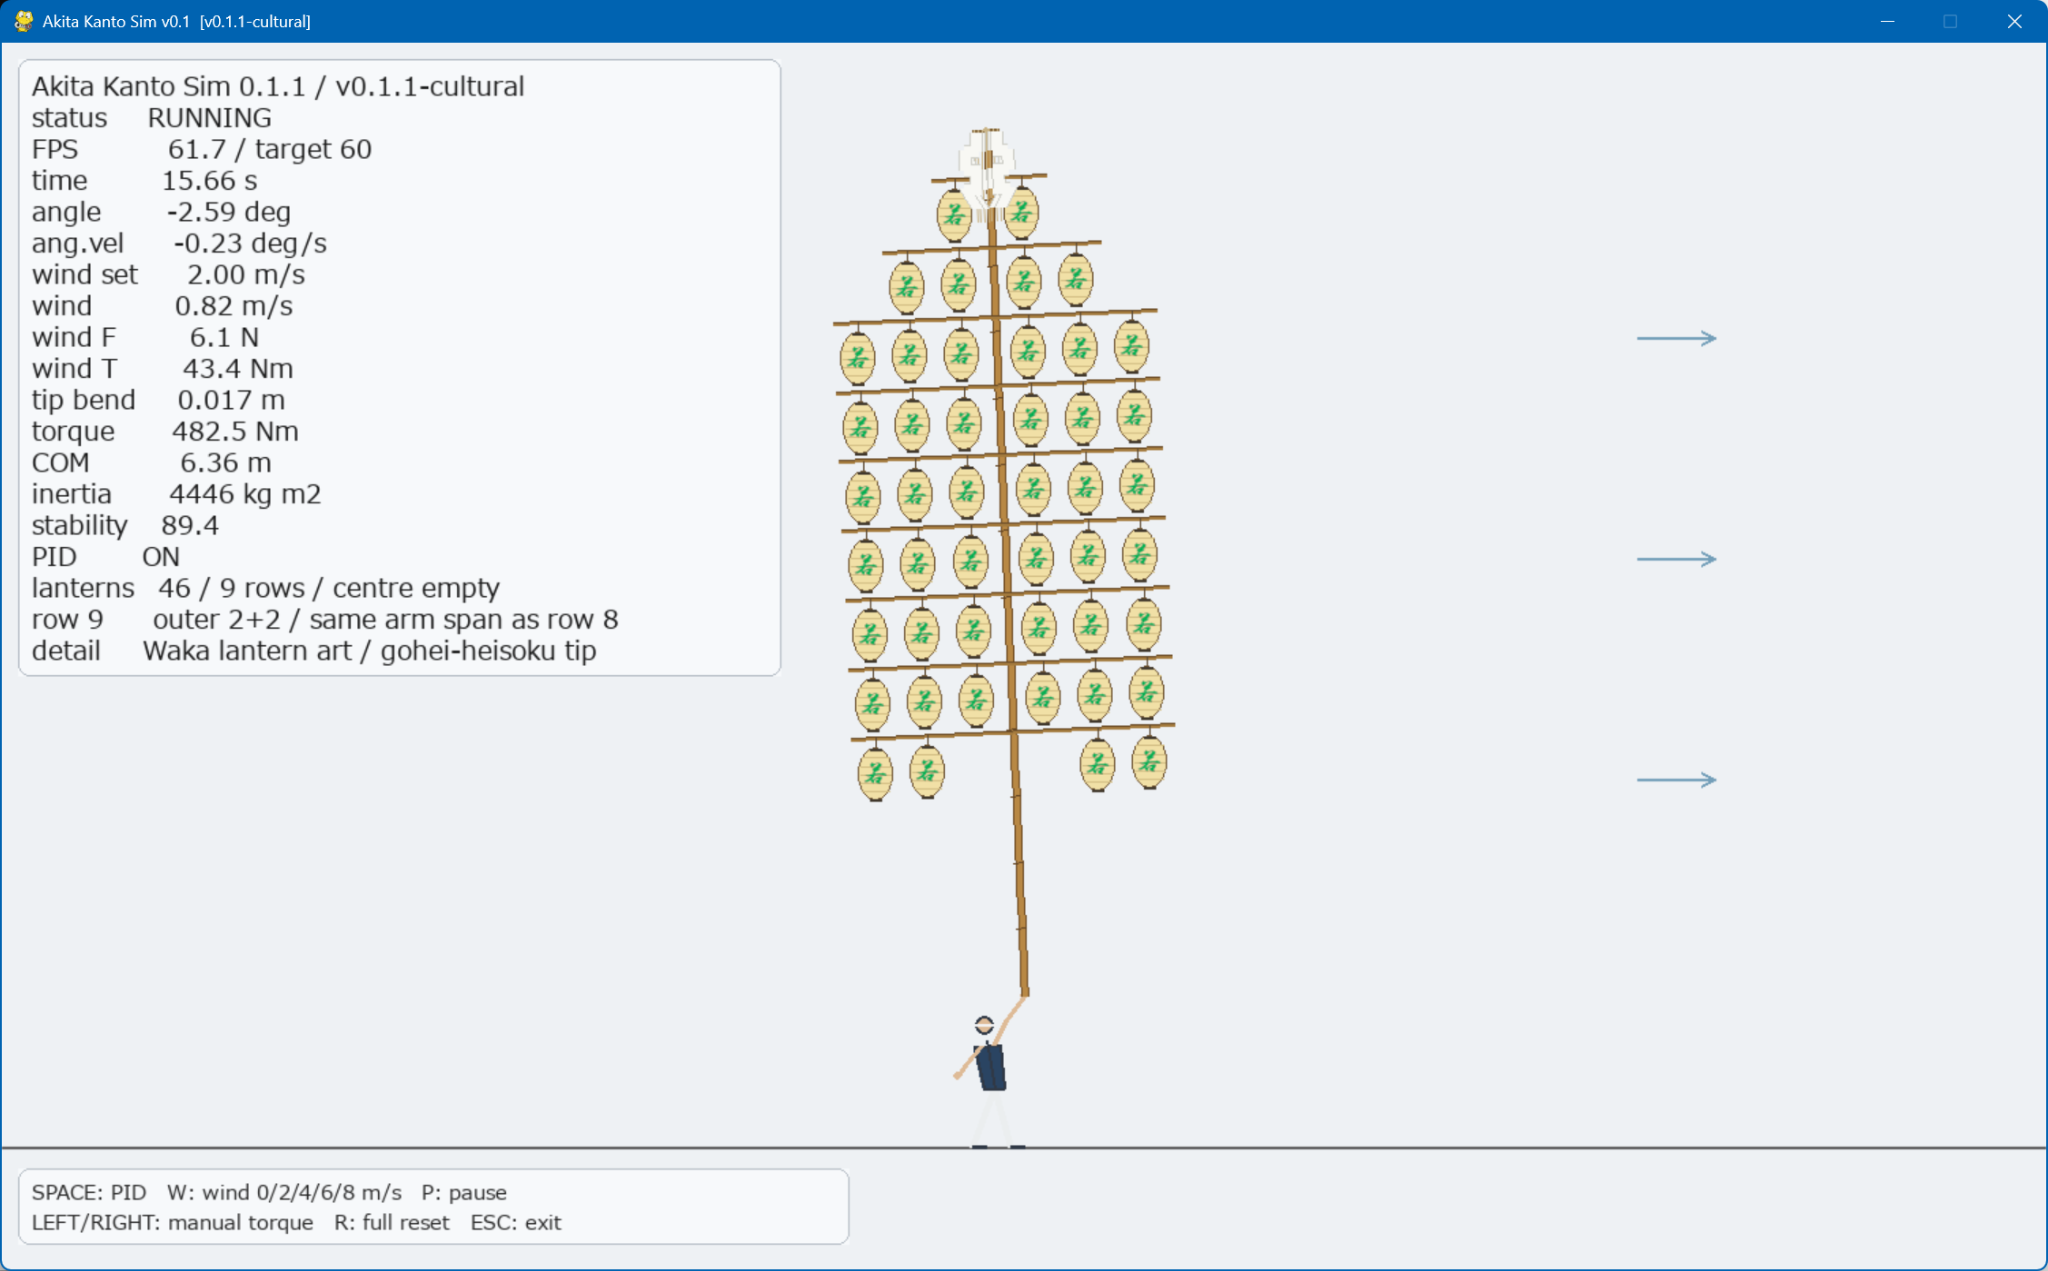
竿燈シミュレータ(5) シミュレーションのグラフィック化
シミュレーションのグラフィック化は各物理モデルを考えるよりも難しい印象。 最初2D版で試してみた。竿の角度、撓り、46個の配置、PID応答、安全停止を短い開発周期で確認できることを優先した。物理が固まる前に3Dへ進むと、…
続きを読む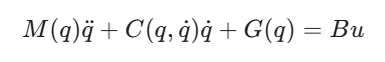
竿燈シミュレータ(4)
■制御方法定義 1.PID制御 最初の基準制御としてPIDを採用した。目標角を0 rad(鉛直)とし、角度誤差 e、積分、角速度相当の微分項から支持点トルクを生成する。調整が直感的で、剛体モデルからFEMモデルへ移行した…
続きを読む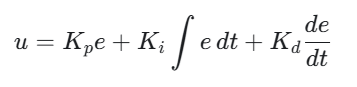
竿燈シミュレータ(3)
物理モデル定義はこんな感じで考えた。 ■座標系と状態量 3Dでは位置ベクトル p=[x,y,z]^T を用い、y軸を鉛直方向とする。竿の傾きは2方向の独立状態として扱い、画面上のPitch/Rollに対応する2軸の角度・…
続きを読む