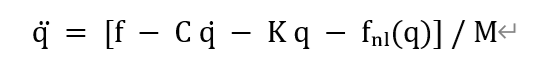
コンテンツにスキップ
eGPU Lab.
eGPU Lab.
  • ホーム
  • プライバシーポリシー
  • 非公開・備忘録
    • LoRAに学習させる
  • ホーム
  • プライバシーポリシー
  • 非公開・備忘録
    • LoRAに学習させる
クローズ

検索

AIシミュレータ数学・物理竿燈シミュレータ

シミュレーションのための数学(3)

2026年10月2日
0

竿燈の竹竿のFEMは
M q̈ + C q̇ + K q + fₙₗ(q) = f(t)
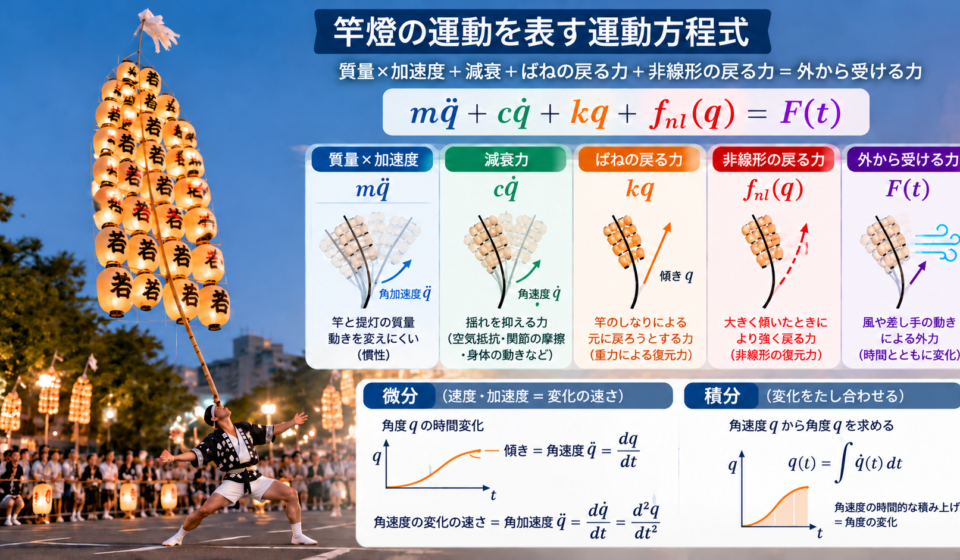
とモデル化してみた。(このモデルで、竿燈のイメージを作ってみてくれとChatGPTに送ったら、アイキャッチ画像を作ってくれた。背景の小若は現実には無いが愛嬌だな)

記号が多く見えるが、内容は「質量 × 加速度 + 減衰 + ばねの戻る力 + 非線形の戻る力 = 外から受ける力」で表している。

記号

意味

高校物理のイメージ

M 質量行列 m
C 減衰行列 空気抵抗やダンパ
K 剛性行列 ばね定数 k
q 変位をまとめたベクトル x
q̇ 速度 v
q̈ 加速度 a

は運動方程式を加速度q̈について解き直したもの。実コードでは、
def acceleration(self, state: ModalState, modal_force: np.ndarray) -> np.ndarray:
force = self._validate_force(modal_force)
return (
force
– self.damping * state.qd
– self.linear_restoring_force(state)
– self.nonlinear_restoring_force(state)
) / self.mass

と書いている。

投稿者

リタイア爺

フォロー
関連記事
前

シミュレーションのための数学(2)

次へ

シミュレーションのための数学(4)

コメントはまだありません。最初のコメントを投稿しましょう。

コメントを残す コメントをキャンセル

メールアドレスが公開されることはありません。 ※ が付いている欄は必須項目です

2026年10月
日 月 火 水 木 金 土
 123
45678910
11121314151617
18192021222324
25262728293031
« 9月    

最近の投稿

  • 制御とは(4) ~Pythonで3方式を比較~ 2026年10月9日
  • 制御とは(3) ~Adaptive制御~ 2026年10月9日
  • 雑感 ネット上の脅威 2026年10月8日
  • 雑感 最近の情報漏洩事件 2026年10月6日
  • 制御とは(2) ~LQR制御~ 2026年10月6日

カテゴリー

  • AIシミュレータ (14)
  • eGPU (22)
  • LLM (12)
  • セキュリティ (1)
  • 数学・物理 (8)
  • 昔話 (6)
  • 竿燈シミュレータ (13)
  • 雑感 (4)

最近のコメント

  • 雑感 ネット上の脅威 に リタイア爺 より
  • 雑感 最近の情報漏洩事件 に リタイア爺 より
  • 雑感 最近の情報漏洩事件 に 通りすがり より

アーカイブ

  • 2026年10月
  • 2026年9月
  • 2026年8月
にほんブログ村 IT技術ブログ IT技術メモへ
にほんブログ村

非公開・備忘録

  • プライバシーポリシー
  • 非公開・備忘録
    • LoRAに学習させる

TOP

https://www.wildflow.tech/blog/