コンテンツにスキップ
eGPU Lab.
eGPU Lab.
  • ホーム
  • プライバシーポリシー
  • 非公開・備忘録
    • LoRAに学習させる
  • ホーム
  • プライバシーポリシー
  • 非公開・備忘録
    • LoRAに学習させる
クローズ

検索

AIシミュレータ数学・物理

シミュレーションのための数学(2)

2026年10月2日
0

前回は教科書的なことを書いたが、メールをくれた高校生が知りたいのはここから先だろうと思う。
竿燈シミュレータの実装では、シミュレーション全体を 1 ステップ進める関数に dt が渡される。dt は「今回、何秒進めるか」だ。

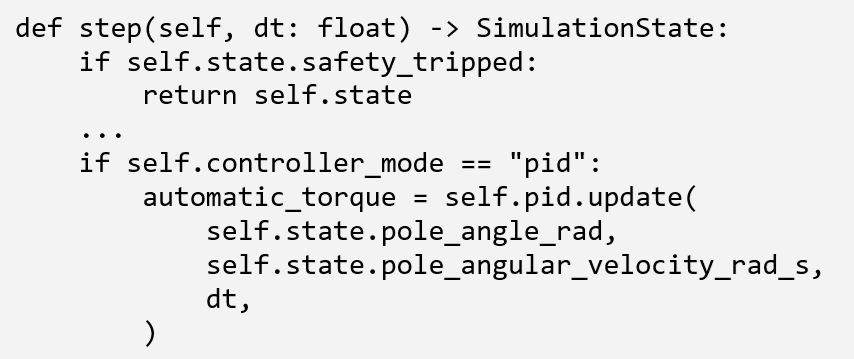
シミュレータの実装コードではPID制御の部分でこう書いている。(Pythonのコード)

def step(self, dt: float) -> SimulationState:
if self.state.safety_tripped:
return self.state
…
if self.controller_mode == “pid”:
automatic_torque = self.pid.update(
self.state.pole_angle_rad,
self.state.pole_angular_velocity_rad_s,
dt,
)

コード中の値

物理的な意味

単位の例

dt 1ステップの時間幅 s
pole_angle_rad 竿の傾き rad
pole_angular_velocity_rad_s 竿の角速度 rad/s
automatic_torque 制御器が作る回転力 N·m

ここで重要なのは、PID 制御器にも dt が渡されていることで、角度と角速度だけでなく「今回の時間幅」(何秒進めるか)が必要なのは、積分や時間変化を扱うからだ。「毎フレーム1回計算」ではなく、Physics の dt と画面描画の周期は分けられる。物理を細かく刻み、表示はそれより少ない回数にすることで、安定した計算と滑らかな画面を両立できる。この辺はシミュレーションのテクニックで本質ではないが、よく使われる手法。



投稿者

リタイア爺

フォロー
関連記事
前

シミュレーションのための数学(1)

次へ

シミュレーションのための数学(3)

コメントはまだありません。最初のコメントを投稿しましょう。

コメントを残す コメントをキャンセル

メールアドレスが公開されることはありません。 ※ が付いている欄は必須項目です

2026年10月
日 月 火 水 木 金 土
 123
45678910
11121314151617
18192021222324
25262728293031
« 9月    

最近の投稿

  • 制御とは(4) ~Pythonで3方式を比較~ 2026年10月9日
  • 制御とは(3) ~Adaptive制御~ 2026年10月9日
  • 雑感 ネット上の脅威 2026年10月8日
  • 雑感 最近の情報漏洩事件 2026年10月6日
  • 制御とは(2) ~LQR制御~ 2026年10月6日

カテゴリー

  • AIシミュレータ (14)
  • eGPU (22)
  • LLM (12)
  • セキュリティ (1)
  • 数学・物理 (8)
  • 昔話 (6)
  • 竿燈シミュレータ (13)
  • 雑感 (4)

最近のコメント

  • 雑感 ネット上の脅威 に リタイア爺 より
  • 雑感 最近の情報漏洩事件 に リタイア爺 より
  • 雑感 最近の情報漏洩事件 に 通りすがり より

アーカイブ

  • 2026年10月
  • 2026年9月
  • 2026年8月
にほんブログ村 IT技術ブログ IT技術メモへ
にほんブログ村

非公開・備忘録

  • プライバシーポリシー
  • 非公開・備忘録
    • LoRAに学習させる

TOP

https://www.wildflow.tech/blog/